
01
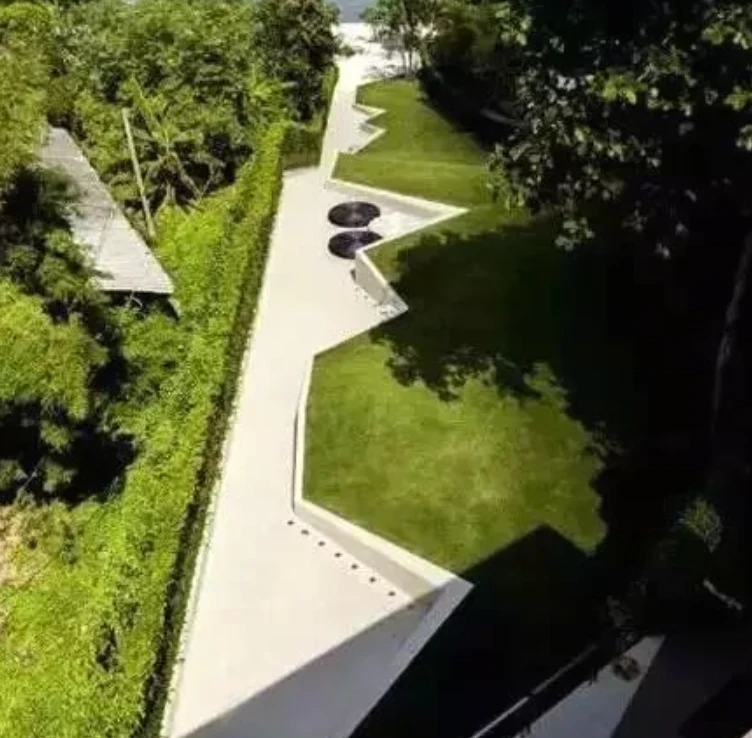
树荫、墙角与窄通道
树冠和建筑遮挡卫星信号,墙边还可能出现多路径。机器人需要在开阔区与弱信号区之间保持可控的作业状态。
影响:轨迹偏移、停机与重复作业
从真实工况识别问题,才能定义有效方案。
树冠和建筑遮挡卫星信号,墙边还可能出现多路径。机器人需要在开阔区与弱信号区之间保持可控的作业状态。
树枝、玩具、家具、人员和宠物的外观与尺度不同,低矮障碍可能位于感知盲区。单一检测方式难以覆盖所有条件。
不规则草坪、禁入区域、多区通道与充电站位置共同决定作业路线;仅有位置输出,仍不足以完成整套割草任务。
将 GNSS、IMU、VIO 与视觉 SLAM 等信息协同使用,结合双目深度与场景理解。导航、规划、刀盘与底盘控制分层对接,明确整机的运行边界。
综合位置、运动与环境观测,输出导航状态
按接口条件接入自有控制与安全策略。
结合场景系统配置任务、记录与反馈。
在 GNSS 条件变化时结合惯性与视觉信息,提升短时遮挡的定位适应性。评估树荫、墙边、重复纹理与光照变化,并根据定位状态配置降速或暂停策略。
双目深度提供空间观测,语义感知可辅助区分目标类别。按整机策略设置减速、避让与禁入区域;刀盘安全、接触检测及制动能力需共同验证。
按草坪边界、刀盘幅宽、禁入区与通道配置覆盖路线。与整机任务系统对接作业进度、断点恢复和回充流程,减少重复或遗漏区域。
工作区、禁入区、通道
幅宽、方向与转弯空间
路线跟踪、障碍响应
进度记录、定位状态
验证不规则边界、窄通道与常见庭院障碍,围绕实际作业范围配置导航与整机策略。
结合人流时段、工作区划分与动态目标处置,建立多区任务与作业记录。
重点测试设备下方遮挡、重复结构、低矮空间与地形变化;适用范围按底盘与传感器条件确认。
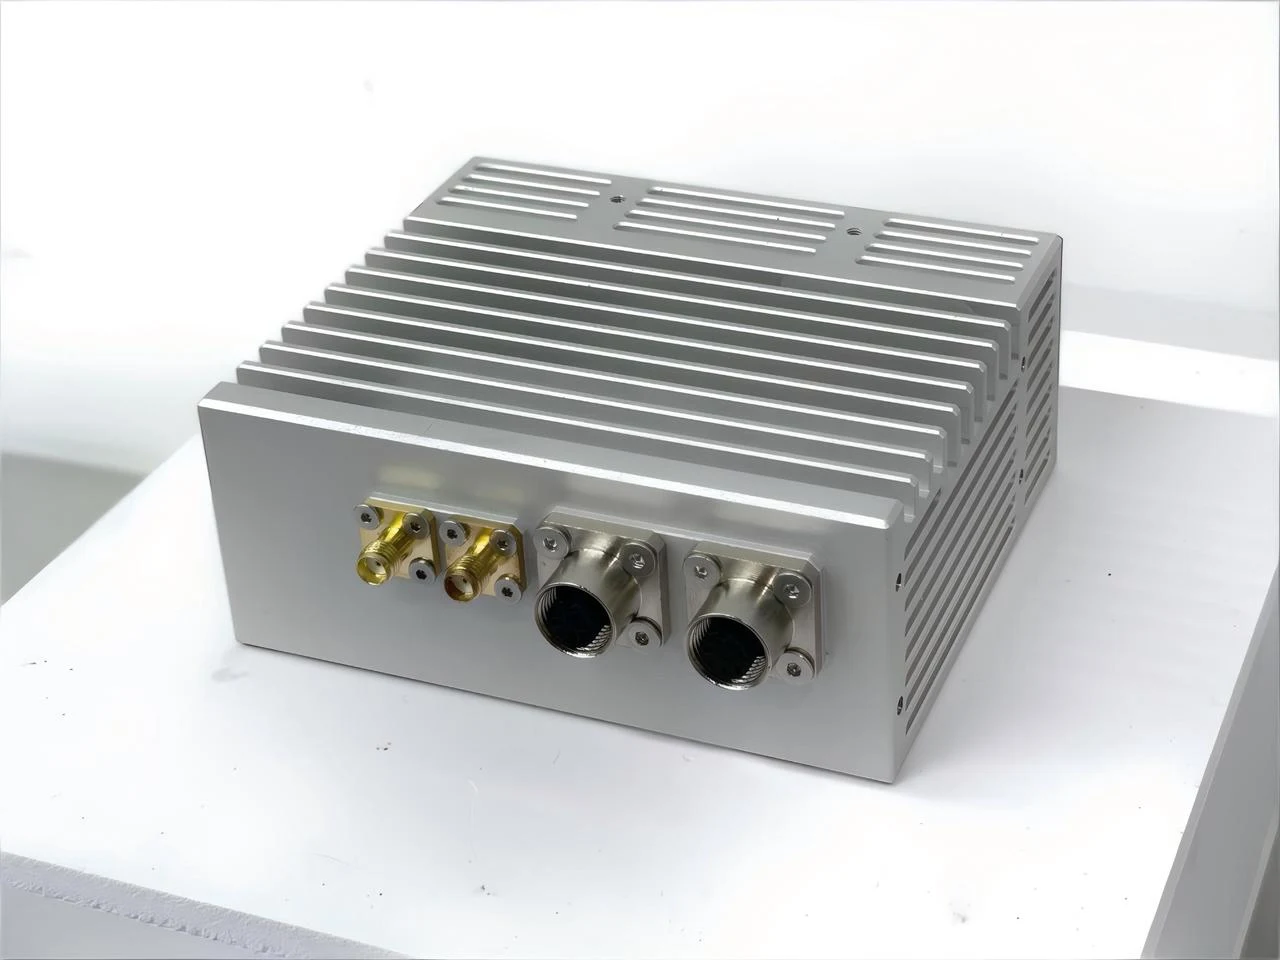 O1 / HopoEngine
图示为 O1 系列外观示意
组合惯导 + 双目灰度相机
O1 可作为割草机器人融合导航的评估起点。结合割草机底盘、控制器、充电系统与感知视场开展集成;具体传感器组合按现场测试选择。
先约定工况与验收目标,再比较现场结果。
漏割、重复覆盖与边界跟踪
树荫、墙边、恢复时间与定位状态
低矮目标、动态目标、回充重复性
能力按传感器配置、设备控制、使用环境和项目范围确定。实际精度、感知效果与任务表现请通过现场评估确认。
与极洞一起确认场景、接口与交付范围。
不同遮挡、光照、纹理与安装条件会影响各传感器。融合提高适应性,具体定位表现与恢复策略需要在目标草坪验证。
导航输出与工作区定义是不同环节。是否采用虚拟边界、建图或其他边界方式,应结合产品设计与现场条件确定。
导航与感知可为整机任务提供输入,回充动作、电池管理、刀盘控制和安全联锁由相应整机系统协同完成,交付范围需明确。