
INTEGRATED NAVIGATION
Pobot Navi O1
面向成本敏感的移动机器人,兼顾连续定位与灵活集成。
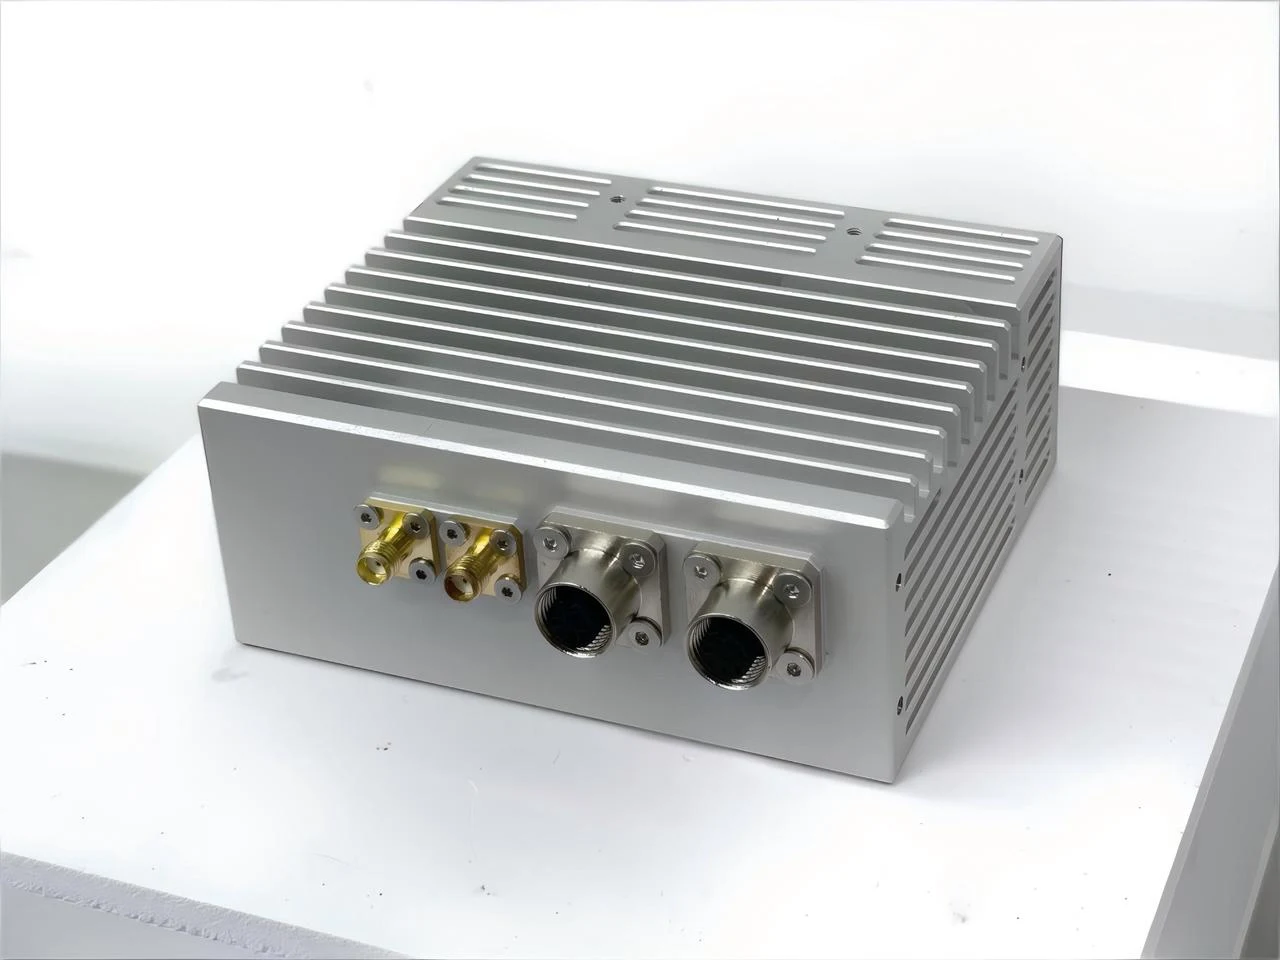
O1 系列外观示意,实际配置以交付版本为准。
产品配置与规格
| 项目 | 配置 / 指标 |
|---|---|
| 型号 | Pobot Navi O1 |
| 计算主板 | K1V2 |
| 传感器配置 | 组合惯导 + 双目灰度相机 |
| 典型场景 | 巡检机器人、园区配送、工业 AGV / AMR、庭院割草 |
来源:极洞科技产品手册第 8 页。O1 MAX 的性能数据不直接适用于本型号;请联系获取本型号的完整规格与验证条件。
集成常见问题
可以保留现有控制系统吗?
导航与执行层采用解耦设计,可按项目通过统一 SDK 接入导航能力,并保留客户自有控制逻辑。具体协议与接口需根据设备确认。
如何获取报价与评估方案?
请发送设备类型、使用环境、目标精度、传感器配置与预计数量至 info@hopo.ai,团队将据此沟通选型和评估方式。