
HOPO极洞科技
首页/应用场景/智慧农业
智慧农业 / AGRICULTURE

智慧农业.

让每一道作业轨迹,都更可控。

从开阔大田到树冠遮挡的果园,将融合定位、环境感知与农机控制衔接,让精细作业建立在可验证的导航能力上。

耕种管收果园行间偏远农场
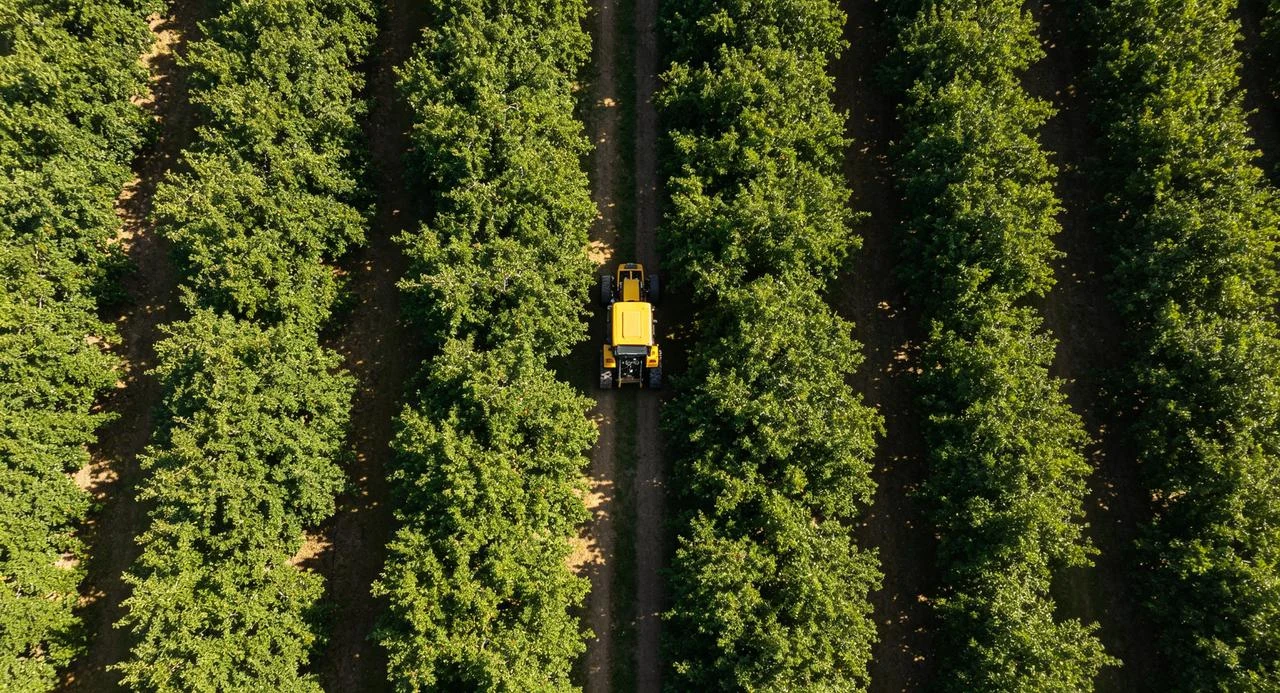
智慧农业应用场景,取自极洞产品手册树冠遮挡行间作业
HOPO / APPLICATION 01产品手册场景示意
01 / FIELD CHALLENGES

农机需要走得准,也要在环境变化中走得稳。

从真实工况识别问题,才能定义有效方案。

01

树冠遮挡与定位退化

树叶、地形与周边建筑减少卫星可见性;单一 GNSS 定位难以覆盖完整作业路线。

影响:轨迹偏移、重复或遗漏作业
02

颠簸、转弯与机具偏移

坡地与不平整路面改变姿态,牵引机具存在安装偏置;接收机位置并不等于机具实际作业位置。

影响:行间偏差与地头衔接困难
03

扬尘、光照与连接波动

逆光、镜头污损和粉尘影响视觉观测;偏远地块还需分别评估差分信息与通信链路可用性。

影响:感知不稳定与远程协同受限
02 / SOLUTION ARCHITECTURE

把定位、感知与作业控制,连接成一条可靠链路。

以 HopoEngine 为融合底座,面向农机和农业机器人配置传感器、安装标定及控制接口。先定义作业范围,再验证路线跟踪与异常处置。

HopoEngine多源融合 · 导航与感知 · 场景集成
GNSS / RTK室外绝对位置参考
惯性测量 IMU运动与姿态信息
双目视觉深度、纹理与行间环境
毫米波雷达 · 按需补充距离与障碍观测
同步 / 标定 / 数据融合
融合引擎HopoEngine

融合位置与姿态,结合深度信息及状态输出

终端与执行农机控制 / 机器人底座

按接口条件接入自有控制与安全策略。

业务应用路径跟踪与作业记录

结合场景系统配置任务、记录与反馈。

方案示意:传感器、业务载荷与执行模块按项目选择;图中各模块不代表全部包含在单一终端中。
01

连续定位与姿态补偿

综合 GNSS、IMU 与视觉观测,提高短时遮挡下的定位适应性。通过传感器外参、安装高度与机具偏置标定,把导航输出对齐到实际作业位置。

关注点:定位状态、横向偏差、恢复过程
02

从作业边界到路径跟踪

依据地块边界、行距、机具幅宽与转弯能力,接入路线规划和控制系统。围绕耕、种、管、收,评估地头转弯、重复覆盖与漏作区域。

关注点:幅宽匹配、转弯空间、机具执行
03

现场感知与连接策略

按工况选择视觉与雷达组合,辅助识别通行空间与障碍。区分定位增强链路和业务通信链路,按项目配置本地任务、状态回传与异常处理。

关注点:感知盲区、链路失效、异常处置
03 / MISSION WORKFLOW

从任务定义,到执行与反馈。

  1. 01

    定义地块

    边界、幅宽、禁行区

  2. 02

    生成作业路线

    行距、转弯、机具偏置

  3. 03

    融合导航执行

    跟踪路线、感知环境

  4. 04

    记录与复核

    轨迹、异常与覆盖情况

04 / APPLICATION FIT

围绕作业任务,选择适配方式。

拖拉机与农机平台

大田精细作业

围绕播种、耕整与植保等作业,衔接导航输出与已有农机控制系统。

除草、运输与巡检机器人

果园行间作业

重点验证树冠下定位、窄行通行、行间转弯与动态障碍处置。

设备管理与作业平台

农场数字化协同

按需对接作业轨迹、设备状态及任务记录;遥感或多光谱监测由相应载荷与业务系统承担。
05 / INTEGRATION & VALIDATION

以明确接口集成,以现场数据验证。

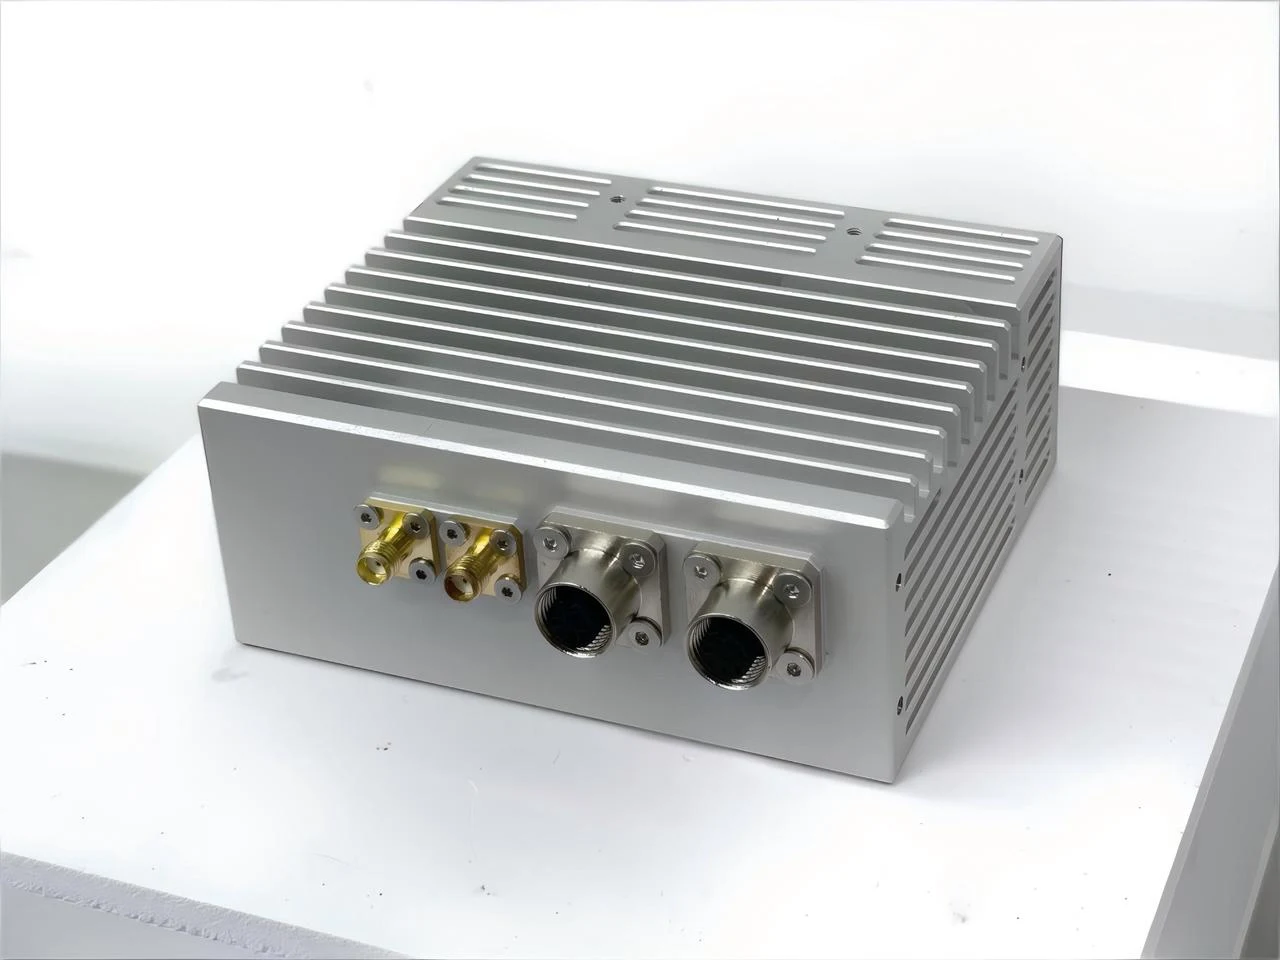
O1 MAX导航计算平台示意O1 MAX / HopoEngine

图示为 O1 系列外观示意

导航与执行解耦

O1 MAX + HopoEngine

组合惯导 + 双目灰度相机 + 毫米波雷达

推荐从 O1 MAX 与农机控制接口联合评估入手,围绕振动、安装位置、传感器视场和机具偏置完成场景适配。

导航输出→接口与坐标对齐→整机控制与任务
查看产品与配置

建议从这三组指标开展联合测试

先约定工况与验收目标,再比较现场结果。

轨迹质量

横向偏差、重复覆盖、漏作率

定位连续性

遮挡时长、恢复时间、姿态稳定性

作业适应性

坡地、扬尘、光照与链路波动

能力按传感器配置、设备控制、使用环境和项目范围确定。实际精度、感知效果与任务表现请通过现场评估确认。

QUESTIONS / ANSWERS

集成前,先把关键问题说清。

与极洞一起确认场景、接口与交付范围。

无网络环境下能否作业?

需分别确认定位增强来源、本地导航能力与远程通信需求。部分任务可采用本地执行,但差分信息、远程接管与状态同步的可用条件需在现场验证。

能否直接改装已有农机?

可评估与现有转向或控制系统对接,具体取决于车型、执行机构、接口、安装空间和安全策略。项目先进行样机集成与作业测试。

低轨星基增强是否已在所有地区可用?

低轨增强是极洞的研发方向。具体覆盖、终端兼容、增强信息获取方式与服务可用性需要按项目确认,不作为默认交付条件。

极洞科技 · 微信公众号

使用微信扫一扫,关注极洞科技服务号。

极洞科技微信公众号二维码

手机可长按保存二维码,在对应平台识别。