
01
出入库的定位衔接
仓库内 GNSS 受限,门口存在遮挡与强光变化;室内外采用不同坐标或定位系统时,任务衔接更复杂。
影响:位置跳变与跨区任务中断
从真实工况识别问题,才能定义有效方案。
仓库内 GNSS 受限,门口存在遮挡与强光变化;室内外采用不同坐标或定位系统时,任务衔接更复杂。
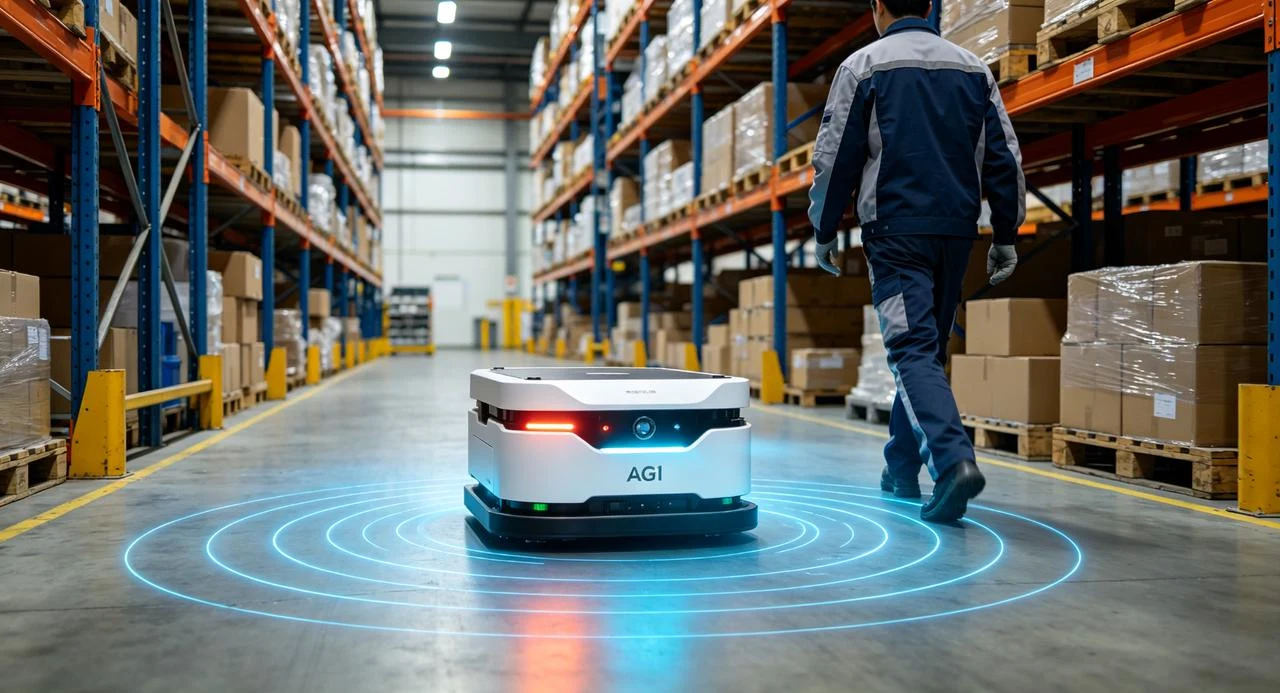
人员、叉车与临时堆放的货物改变通行空间;避障既要考虑感知,也要匹配车辆速度、载荷和制动能力。
路线、货架、装卸点和车辆类型持续变化。多套传感器与接口分散部署,增加标定、调试和维护工作。
以 GNSS、IMU 与双目视觉互补,输出统一的位置、姿态与深度信息;导航与执行层解耦,便于接入自有底盘、调度系统与安全控制。
统一位置与姿态输出,衔接室内外定位条件
按接口条件接入自有控制与安全策略。
结合场景系统配置任务、记录与反馈。
室外利用 GNSS 参考,室内结合视觉与惯性信息;对齐地图、工位与底盘坐标,验证门口过渡、重复路线及失效恢复过程。
双目深度辅助感知通行空间,按需融合其他传感器。导航输出与减速、停车、急停及声光提示策略协同,匹配实际负载与制动距离。
把导航能力接入既有 AGV / AMR 控制链路,保留调度与业务逻辑。围绕传感器安装、接口时序、工位对接和重复部署建立统一测试流程。
调度系统与目标工位
仓库、门口、室外通道
减速、避让或停车
交接状态、任务记录
衔接货架通道、门口过渡与室外装卸路线,减少多套定位系统切换带来的集成负担。
面向工位补料、跨楼转运与园区配送,联合验证道路边界、交叉口及人车混行区域。
提供导航与感知底座;货叉控制、精确取放及设备联锁由整机系统协同实现。
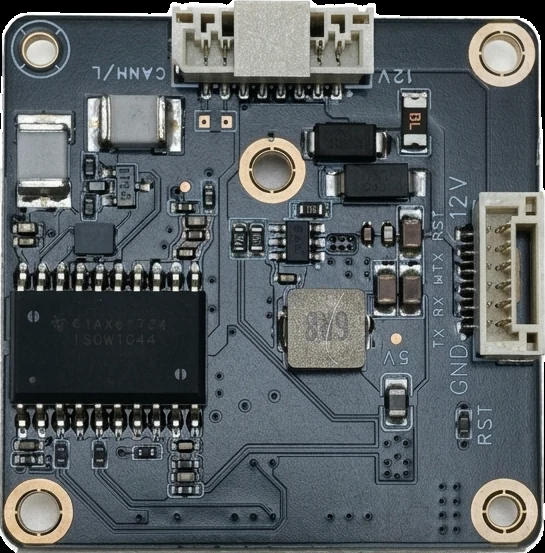 O2 / HopoEngine
图示为计算平台示意
组合惯导 + 双目彩色相机
可从 O2 的彩色视觉与融合导航输出开展评估;若需要更多障碍观测,可按工况评估 O1 MAX。产品配置与整机安全功能分别确认。
先约定工况与验收目标,再比较现场结果。
位置连续性、航向一致性、定位恢复
工位对接偏差、完成率、异常停等
视场覆盖、载荷、速度与停车距离
能力按传感器配置、设备控制、使用环境和项目范围确定。实际精度、感知效果与任务表现请通过现场评估确认。
与极洞一起确认场景、接口与交付范围。
导航与深度感知是整机能力的一部分。人员检测、安全停车、急停与联锁等功能,需要整机设计和现场风险评估共同确定。
方案采用导航与执行解耦的集成思路,可评估与现有控制系统对接。需确认接口、坐标体系、时序、车辆运动模型和任务状态反馈。
室内定位与导航方案取决于场景纹理、路线稳定性、地图和业务要求。融合传感器并不意味着所有场景都无需建图或配置,应通过现场测试确定。